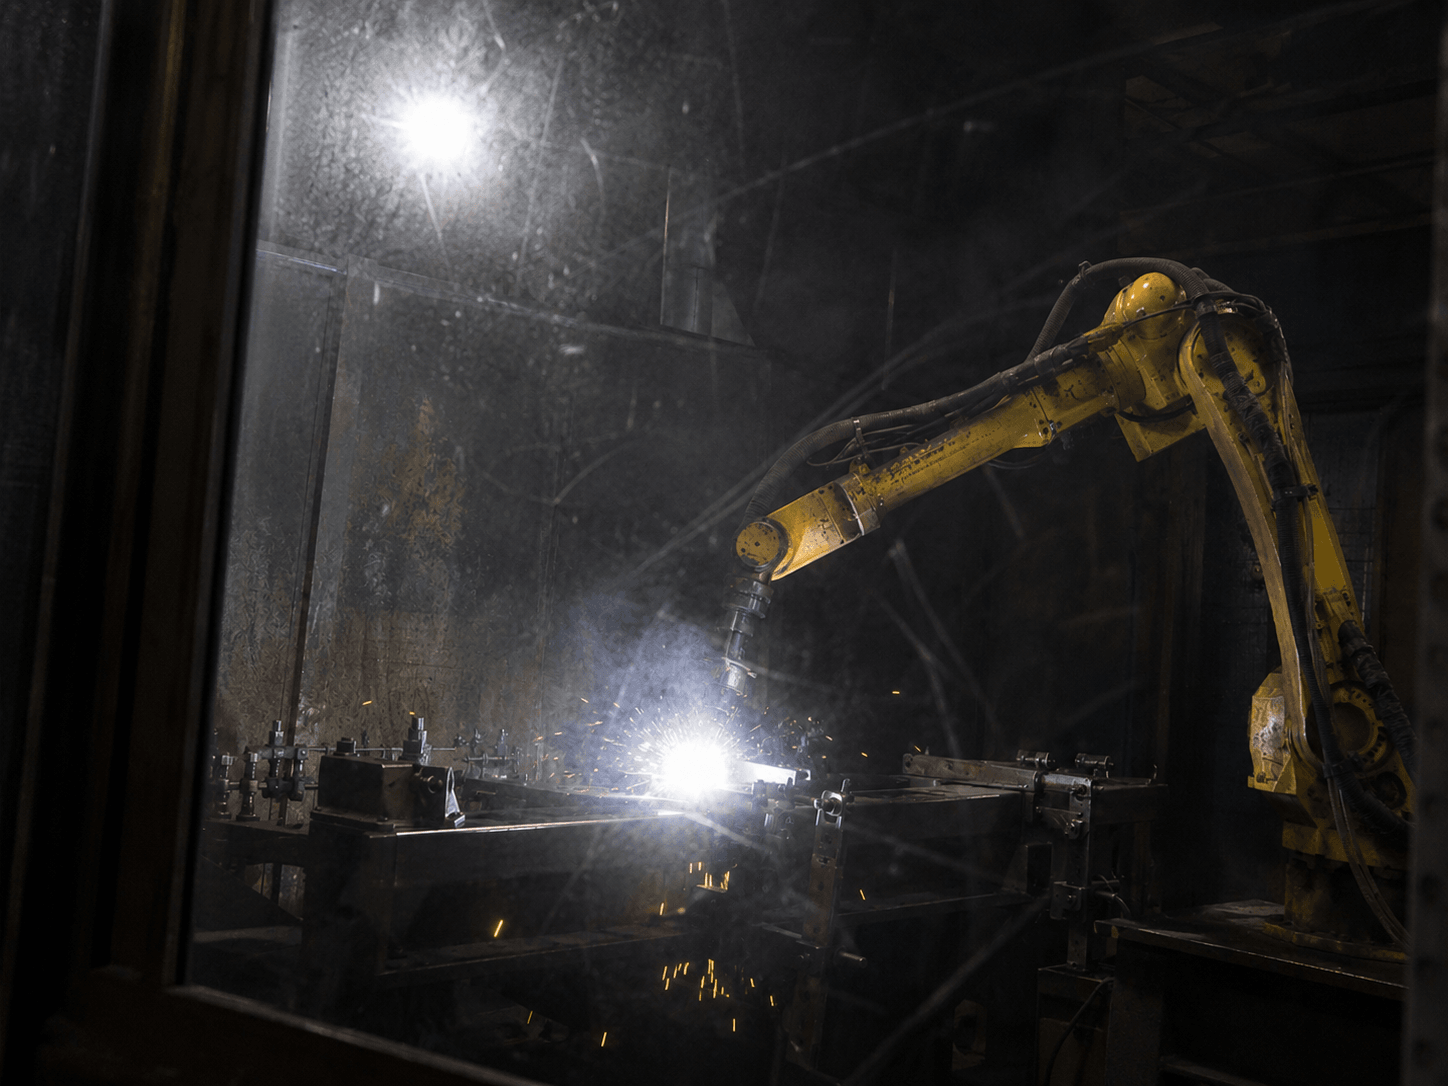
ربات جوشکار
برای جوش تکراری که باید در تمام مسیر، در محدودهی تعریفشده باقی بماند.
دوبارهکاری جوش از کجا میآید
یک دستورالعمل جوشکاری (WPS) که طبق ISO 15614-1 تأیید شده، بازهی مجاز جریان، ولتاژ و سرعت پیشروی را مشخص میکند. کیفیتی که ISO 5817 در سطح B یا C میخواهد، وقتی به دست میآید که جوش در متر دهم هم داخل همان بازه بماند.
دست انسان (حتی دست جوشکار دارای گواهینامهی ISO 9606-1) این ثبات را در طول شیفت ندارد. خستگی، وضعیت جوشکاری و دسترسی سخت، پارامتر را از بازه بیرون میبرد و نتیجه در بازرسی به شکل دوبارهکاری برمیگردد. دوبارهکاری هم فقط هزینهی زمان نیست؛ چرخهی حرارتی اضافه به قطعه تحمیل میکند.
مسئلهی دوم نیروست: جوشکار ماهرِ دارای گواهینامه کمیاب است و تربیتش سالها طول میکشد. ربات جای این مهارت را نمیگیرد؛ آن را از کار تکراری آزاد میکند و به تنظیم، برنامهریزی مسیر و بازرسی منتقل میکند.
اجزای سامانه
مسیر برنامهریزیشده
مسیر یکبار تعریف میشود و برای هر قطعهی بعدی بدون رانش تکرار میشود.
ردیابی درز
مسیر لحظهبهلحظه بر پایهی موقعیت واقعی درز تصحیح میشود و خطای جاگذاری و اعوجاج حرارتی حین کار جبران میشود.
پارامتر ثابت جوش
جریان، ولتاژ و سرعت پیشروی از برنامه میآید و در متر اول و آخر داخل بازهی WPS میماند.
مستندسازی هر پاس
پارامتر هر پاس ثبت میشود؛ بازرسی از نمونهبرداری به مرور پرونده تبدیل میشود.
سل ایمن
حصار، اینترلاک و تهویهی دود از روز اول در طراحی سلاند، نه الحاقیهی بعد از نصب.
کجا به کار میآید و کجا نه
- ساخت مخزن و بدنههای استوانهای با جوش محیطی و طولی بلند، جایی که طول درز خطای انسانی را انباشته میکند.
- اسکلت فلزی و سازههای جوشی با اتصالات تکرارشونده.
- جوش لوله و اتصالات در کارگاه پیشساخت، جایی که وضعیت جوشکاری قابل کنترل است.
- قطعات مونتاژی تولید انبوه با تعداد بالای نقطهجوش یا خطجوش.
و کجا مناسب نیست: معیار ساده، نسبت زمان جوش به زمان تعویض برنامه است. در کار تکساخت با هندسهی هر بار متفاوت، این نسبت به زیان ربات است و پیشنهاد ما ربات نیست. همچنین اگر جاگذاری قطعهتان تلورانس بالایی دارد و ردیابی درز هم جبرانش نمیکند، مسئلهی شما فیکسچر است نه ربات؛ حلکردن آن مقدم است.
مسیر اجرا
۱. تحلیل قطعه و WPS
مرور نقشه، نوع اتصال و دستورالعمل جوشکاری. خروجی دو فهرست است: اتصالهای نامزد رباتیکشدن، و بقیه.
۲. پایلوت با معیار پذیرش
اجرای نمونه و ارزیابی با همان معیاری که امروز برای جوش دستی به کار میبرید، نه معیاری تازهساخته.
۳. استقرار، آموزش و انتقال دانش
راهاندازی سل، آموزش برنامهنویسی مسیر و مستندات نگهداشت. قطعهی بعدی را بدون ما برنامهریزی میکنید.
پرسشهای متداول
جوشکارهای فعلیمان بیکار میشوند؟
تجربهی صنعتی این فناوری در جهان خلاف این را نشان میدهد. ربات درز ساده و تکراری را برمیدارد و تنظیم، برنامهریزی مسیر، بازرسی و اتصالات پیچیده باقی میماند که همچنان دست ماهر میخواهد. آموزش همین انتقال نقش بخشی از تعهد ماست، نه خدمات جانبی.
تنوع قطعات ما بالاست؛ باز هم صرف میکند؟
پاسخش عدد است، نه نظر. در مرحلهی تحلیل، زمان تعویض برنامه و فیکسچر در برابر زمان خالص جوش گذاشته میشود. هرچه این نسبت کوچکتر باشد رباتیک زودتر جواب میدهد؛ اگر نتیجه به سود رباتیک نبود، همان را گزارش میکنیم.
کدام فرآیندهای جوش پشتیبانی میشود؟
فرآیند را دستورالعمل جوشکاری شما تعیین میکند، نه کاتالوگ ما: جنس و ضخامت فلز پایه، نوع اتصال، وضعیت جوشکاری و معیار بازرسی با هم مشخص میکنند کدام فرآیند و کدام پیکربندی تورچ جواب میدهد. نقشهی قطعه و دستورالعمل جوشکاری (WPS) فعلیتان را بفرستید تا بگوییم کدام اتصالها با چه فرآیندی نامزد رباتیکشدناند و کدامها نیستند.
نقشه و دستورالعمل جوشتان را بررسی میکنیم
با نقشه و دستورالعمل جوشکاری فعلیتان میگوییم کدام اتصالها نامزد رباتیکشدناند و کدامها نیستند، پیش از هر برآورد هزینه.
اتصالها را بررسی کنیم