· ۲۳ دقیقه مطالعه
باتری رباتهای سگنما (چهارپا): طراحی پک سفارشی
Sep 27, 2026 · @Mohammad
خلاصه و یافتههای کلیدی
باتری ربات سگنما «یک پک لیتیومی ۴۸ ولتی در یک جعبه» نیست؛ یک زیرسیستم ارتباطی، سازهای و هماهنگ با بار است. ولتاژ، توان جریان پیک، جرم و مرکز جرم، آببندی، رفتار حرارتی، پروتکل BMS و گواهیها باید حول دینامیک راهرفتن ربات و محیط کار طراحی شوند. یک پک عمومی ممکن است همان واتساعت را داشته باشد، اما معمولاً در جریان گذرا، پذیرش انرژی بازیابیشده، تحمل ضربه و لرزش، آببندی، مکانیزم تعویض، ارتباط با کنترلر یا گواهی مناطق خطرناک شکست میخورد.
مشکل اصلی بار است، نه انرژی. رباتهای چهارپای تجاری حدود ۰٫۲۴ تا ۲٫۳ کیلوواتساعت انرژی در ولتاژ حدود ۳۰ یا ۵۰ تا ۵۸ ولت دارند و بهطور میانگین فقط چند صد وات مصرف میکنند (Spot حدود ۴۰۰ وات). اما ضربهٔ پا، بالا رفتن از پله، برخاستن پس از زمین خوردن و پرش، پیکهای جریان چندبرابر میانگین میسازند و موتورها انرژی ترمزی را به باس برمیگردانند.
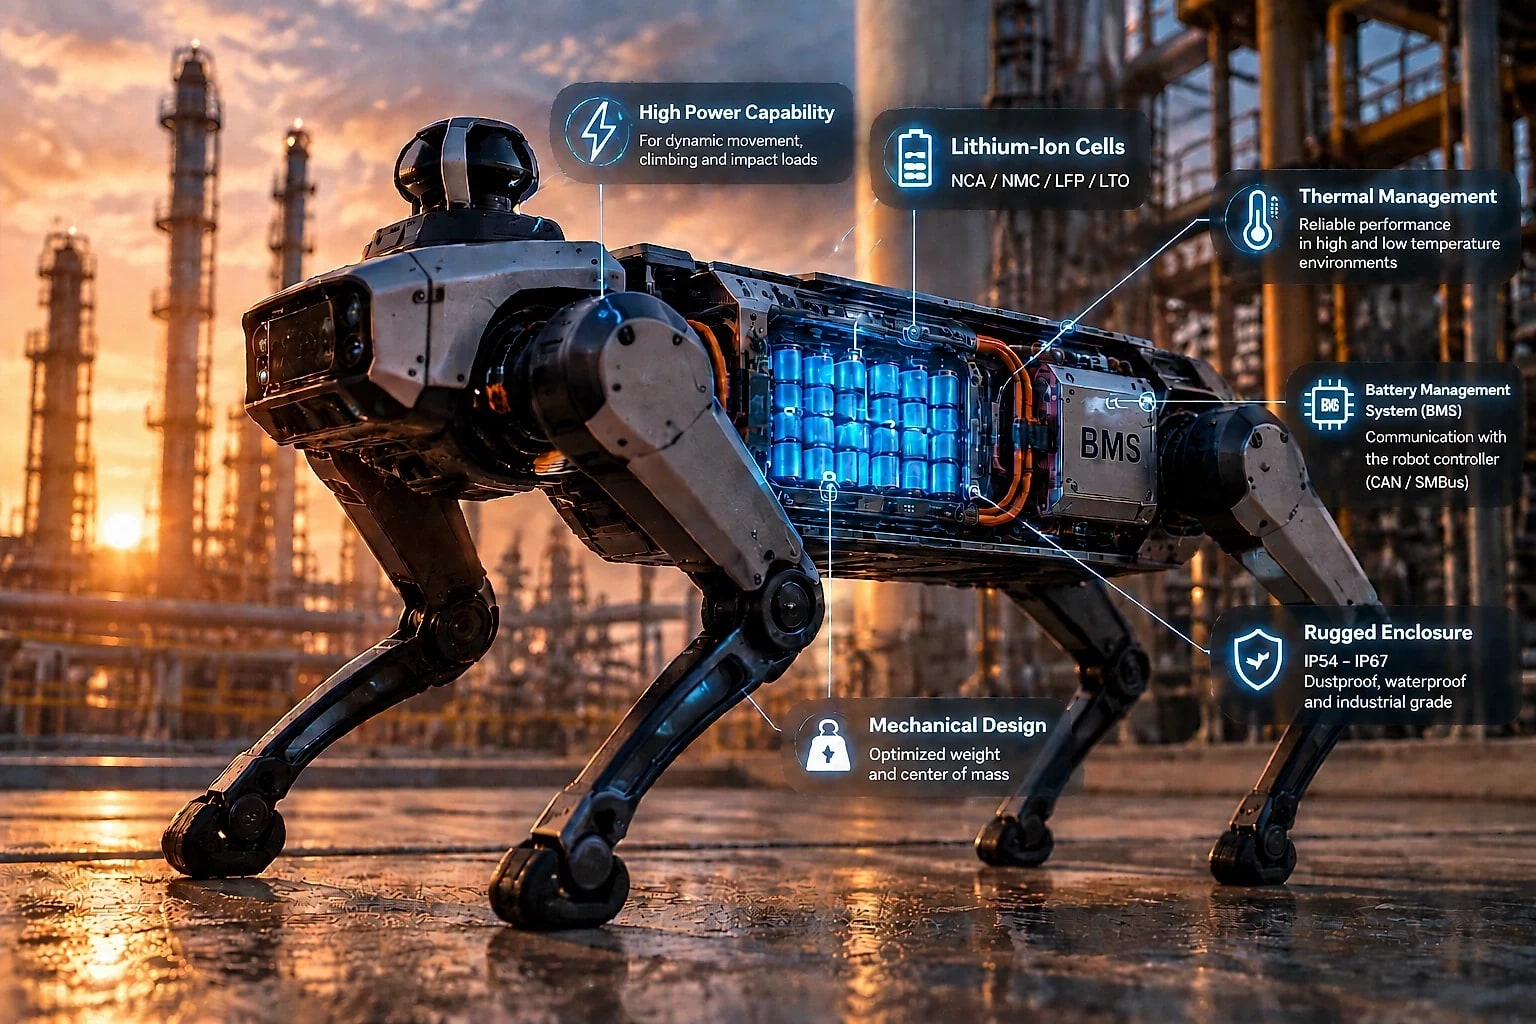
سفارشیسازی همزمان روی هشت محور انجام میشود: شیمی و فرمت سلول، آرایش سری/موازی، جرم و مرکز جرم، محفظهٔ سازهای IP54 تا IP67، تعویض داغ و داکینگ، کاهش توان حرارتی، BMS متصل به کنترلر، و گواهیها (UN 38.3، IEC 62133-2، IEC 62619 و برای نفت و گاز IEC 60079 / ATEX / IECEx).
ولتاژ کلاس صنعتی روی حدود ۵۰ ولت همگرا شده (Spot سری ۱۴، ۵۸٫۸ ولت حداکثر؛ Unitree B2 در ۵۸ ولت)، یعنی کمی زیر آستانهٔ ۶۰ ولت DC ولتاژ بسیار پایین.
انرژی مصرفی بهازای هر کیلومتر حدود دهبرابر بین رباتها فرق میکند: از حدود ۳۷۳ Wh/km برای ANYmal X تا حدود ۳۰ Wh/km برای RAIBO2 کائیست.
چگالی انرژی در سطح پک بسیار کمتر از سلول است: پک Spot حدود ۱۴۴ Wh/kg از سلولهای ۲۳۷ Wh/kg؛ محفظه، سازهٔ ضربه، آببندی و BMS هزینهٔ مقاومسازی است.
دما، نه ظرفیت، اغلب محدودکنندهٔ عملیات است. Ghost Robotics زیر صفر درجه شارژ نمیکند؛ زمان شارژ Spot روی داک از ۵۰ دقیقه در ۲۵ درجه به ۲٫۵ ساعت در ۳۵ درجه میرسد. برای تابستان ۴۵ تا ۵۰ درجهٔ جنوب ایران، طراحی حرارتی تعیینکننده است.
ضدانفجار بودن طراحی سیستمی است، نه برچسب باتری. ANYmal X با قرار دادن باتری و الکترونیک در بدنهٔ تحت فشار نیتروژن گواهی Zone 1 گرفته است.
فرصت کسبوکاری واقعی است، اما در خدمات است نه مونتاژ سلول: بازسازی، تعویض سلول، تست، نسخههای مقاوم در گرما و پک سفارشی برای پلتفرمهای چینی — به شرط سلولهای اصل و قابلردیابی.
۱. پروفایل توان و انرژی رباتهای پادار
باتری باید برای جریان پیک اندازهگذاری شود، نه فقط برای واتساعت میانگین. ربات چهارپا برخلاف ربات چرخدار، مدام در مفاصل انرژی خرج میکند تا وزن بدن را نگه دارد و در هر برخورد پا با زمین انرژی جنبشی از دست میدهد (Lee و همکاران، Nature، ۲۰۲۶، DOI 10.1038/s41586-026-11102-5). تیم کائیست تلفات را به سه دسته تقسیم میکند: تلفات سیستمی (پردازش و سنسورها)، تلفات مکانیکی (لغزش، برخورد پا، اصطکاک مفصل) و تلفات الکتریکی عملگر (درایور و موتور). هزینهٔ حمل (CoT) معیار استاندارد است: انرژی مصرفی بهازای واحد وزن و واحد مسافت.
MIT Cheetah (Seok و همکاران، IEEE/ASME Trans. Mechatronics، ۲۰۱۵): ربات ۳۳ کیلوگرمی با سرعت ۶ متر بر ثانیه ۹۷۳ وات از باتری کشید (CoT = ۰٫۵)؛ حدود ۷۶٪ انرژی بهصورت گرمای ژولی موتور تلف شد.
RAIBO2 کائیست: ماراتن ۴۲٫۱۹۵ کیلومتری را در ۴ ساعت و ۱۹ دقیقه با یک شارژ دوید؛ ۱٬۲۸۰ از ۲٬۰۱۶ واتساعت پک را مصرف کرد (CoT = ۰٫۲۵، کمتر از معیار انسانی ۰٫۳۷).
توان میانگین (محاسبهٔ ما از دادهٔ سازندگان):
Spot: حدود ۶۰۵ Wh ÷ ۱٫۵ ساعت ≈ ۴۰۰ وات
ANYmal X: ۹۳۲ Wh ÷ ۱ تا ۲ ساعت ≈ ۴۷۰ تا ۹۳۰ وات
Unitree B2: ۲٬۲۵۰ Wh ÷ ۴ تا ۶ ساعت ≈ ۳۷۵ تا ۵۶۰ وات
RAIBO2: ۱٬۲۸۰ Wh ÷ ۴٫۳۳ ساعت ≈ ۳۰۰ وات
بار بیکاری و پردازش ناچیز نیست. در ربات LEVA (arXiv 2503.10028) مصرف بیکاری حدود ۲۰۰ وات اندازهگیری شد. زمان کار Spot با تجهیزات جانبی از ۹۰ به ۶۰ دقیقه میرسد؛ پورتهای Spot مستقیماً ۳۵ تا ۵۸٫۸ ولت و ۱۵۰ وات در هر پورت به بار میدهند. گذراها. فرود پا، پله، پرش و برخاستن پس از سقوط، پالسهای گشتاور بالا و در نتیجه پیک جریان روی باس ایجاد میکنند. در ربات ششپای سنگین الکتریکی (Xu و همکاران، Journal of Bionic Engineering، ۲۰۲۳) توان پیک چندبرابر میانگین بود و منبع هیبرید باتری–ابرخازن وزن واحد تأمین انرژی را ۳۵٫۳۹٪ کاهش داد. بازیابی انرژی (Back-EMF). پاها در هر گام بدن را ترمز میکنند. درایورهای MIT Cheetah در حالت بازیابی بهصورت مبدل افزاینده کار میکنند و باتری را شارژ میکنند. پس پک باید بتواند در هر سطح شارژ، جریان پالسی ورودی را بپذیرد؛ پک عمومیای که با جریان معکوس قطع شود یا پر باشد، این انرژی را به اضافهولتاژ باس تبدیل میکند. نتیجهٔ مهندسی: انرژی را برای مأموریت (وات میانگین × ساعت + ذخیره) و سلول و حفاظت را برای پروفایل جریان پیک اندازهگیریشده طراحی کنید.
۲. شیمی و انتخاب سلول
سازندگان پیشرو از سلولهای استوانهای «پرجریان» (High-drain) استفاده میکنند، نه سلولهای با بیشترین انرژی. طبق برگهٔ اطلاعات ایمنی Boston Dynamics (تحلیل BatteryDesign.net)، پک Spot از سلولهای Samsung INR18650-30Q با شیمی NCA (۳ آمپرساعت، ۳٫۶ ولت، ۲۳۷ Wh/kg) در آرایش 14s4p (۵۶ سلول) ساخته شده؛ پک جدیدتر از سلولهای Molicel استفاده میکند.
سلول
شیمی / فرمت
ظرفیت
حداکثر دشارژ پیوسته
جرم
دمای شارژ
دمای دشارژ
Samsung INR18650-30Q
NCA، 18650
۳٫۰ Ah
۱۵ A (۳۰ A با قطع ۸۰ درجه)
≤۴۸ g
۰ تا ۴۵ °C
−۲۰ تا ۶۰ °C
Molicel INR-18650-P28A
18650
۲٫۸ Ah
۳۵ A
~۴۶ g
۰ تا ۶۰ °C
−۴۰ تا ۶۰ °C
Molicel INR-21700-P42A
21700
۴٫۲ Ah (۱۵٫۵ Wh)
۴۵ A
≤۷۰ g
۰ تا ۴۵ °C
−۴۰ تا ۶۰ °C نسخههای مختلف دیتاشیت با هم تناقض دارند؛ همیشه با آخرین نسخه از کانال مجاز طراحی کنید. پیامد برای پک ربات (محاسبهٔ ما): پک 14s4p از سلول 30Q در بار میانگین ۴۰۰ وات Spot حدود ۸ آمپر (≈۲ آمپر برای هر سلول، ≈0.7C) میکشد، ولی با حد پیوستهٔ ۱۵ آمپر سلولها میتواند حدود ۶۰ آمپر (≈۳ کیلووات) بدهد. این فاصلهٔ حدود ۷ برابری پیک به میانگین دقیقاً همان چیزی است که گذراهای راهرفتن لازم دارند. سلول «انرژی» با رتبهٔ 1C تا 2C (رایج در پکهای دوچرخهٔ برقی یا ذخیرهساز) زیر همین پیکها افت ولتاژ و داغ میکند. مقایسهٔ شیمیها:
NMC/NCA: بیشترین انرژی ویژه (حدود ۲۰۰ تا ۲۵۰+ Wh/kg در سطح سلول) و دشارژ بهتر در سرما؛ در مقابل، آستانهٔ فرار حرارتی پایینتر و تخریب سریعتر در گرما. انتخاب پیشفرض برای رباتهای حساس به وزن.
LFP: انرژی کمتر (حدود ۹۰ تا ۱۶۰ Wh/kg) ولی پایداری حرارتی و عمر سیکلی بهتر. مناسب رباتهای سنگینتر، گشت ۲۴ ساعته با داک و اقلیم گرم. ضعف در سرما و منحنی ولتاژ صاف (سختتر شدن تخمین SOC).
LTO: توان و عمر بسیار بالا و عملکرد عالی در سرما، ولی انرژی کم؛ بیشتر بهعنوان بافر توان پیک.
سدیم-یون: نوظهور؛ عملکرد بهتر در سرما و رهایی از محدودیت لیتیوم، ولی هنوز برای رباتهای حساس به وزن رقابتی نیست.
این بازهها از جمعبندیهای صنعتی است؛ برای مقالهٔ نهایی یک مرور داوریشده از Journal of Power Sources یا Journal of Energy Storage هم ارجاع دهید. فرمت: سلولهای استوانهای 18650/21700 غالباند: گریدهای پرجریان بالغ، بدنهٔ فولادی با دریچهٔ تخلیه و قطعکن جریان، مقاومت مکانیکی خوب در لرزش و قابلیت ردیابی. سلول پاوچ تراکم بهتری دارد، اما به فشار خارجی و محافظت سازهای نیاز دارد که در رباتی که زمین میخورد سخت تضمین میشود.
۳. ابعاد سفارشیسازی پک
پک ربات سگنما در هشت محور همزمان با پک عمومی متفاوت است.
آرایش سری/موازی و انتخاب ولتاژ. تعداد سری ولتاژ باس را تعیین میکند: 14s ≈ ۵۰٫۴ ولت نامی / ۵۸٫۸ ولت حداکثر برای کلاس Spot و 8s ≈ ۲۹٫۶ / ۳۳٫۶ ولت برای کلاس Go2. ولتاژ باید با درایورها و جهش ولتاژ بازیابی سازگار و ترجیحاً زیر ۶۰ ولت DC باشد. تعداد موازی ظرفیت و جریان پیک را تعیین میکند. دو پک Go2 نشان میدهند یک پوستهٔ ثابت (۱۲۰×۸۰×۱۸۲ میلیمتر) میتواند سلولهای متفاوت داشته باشد: BT2-05 با ۲۳۶٫۸ Wh و BT2-06 با ۴۳۲ Wh.
جرم و مرکز جرم. باتری اغلب سنگینترین قطعهٔ جداشدنی است: ۴٫۲ تا ۵٫۵ کیلوگرم در برابر ربات ۳۱٫۷ کیلوگرمی Spot یا ۶۰ کیلوگرمی ANYmal X. پایین و وسط بدنه نصب میشود تا مدل اینرسی کنترلر معتبر بماند. پک شخص ثالث با جرم یا مرکز جرم متفاوت تعادل و برخاستن پس از سقوط را تضعیف میکند. پک Spot بین دو نسل از ۴٫۲ کیلوگرم (۶۰۵ Wh) به ۵٫۲ کیلوگرم (۵۶۴ Wh) رسید؛ یعنی مقاومت و ایمنی بر Wh/kg اولویت یافت.
فرمفکتور و یکپارچگی. پکها تختههایی با شکل اختصاصیاند که در بدنه جا میخورند: Spot ۳۲۴×۱۶۸×۹۳ و ANYmal X ۴۶۶×۱۳۶×۷۸ میلیمتر. نسبت حجم سلول به پک حدود ۱۹٪ در Spot نشان میدهد چقدر حجم به سازه، آببندی و الکترونیک رفته است.
استحکام مکانیکی. پک باید لرزش پیوستهٔ راهرفتن، ضربههای مکرر پا و سقوط کامل بدنه را تحمل کند. آزمونهای لرزش و ضربهٔ UN 38.3 فقط حداقل حملونقلاند؛ به نگهدارندهٔ سلول، فوم یا پاتینگ و اتصالات با آزادسازی کشش نیاز است.
تعویض داغ، تعویض سریع و داکینگ. Spot تعویض داغ دارد: با شارژر وصل، پک خالی آزاد و پک پر جایگزین میشود. ANYmal، B2 و X30 پک تعویضپذیر و داک خودکار دارند و Ghost Robotics کیت شارژ بیسیم ارائه میدهد. اتصال موازی دو پک با ولتاژ متفاوت هنگام تعویض میتواند جریان هجومی بالا ایجاد کند؛ اختلاف ولتاژ مجاز و ترتیب اتصال باید در مشخصات تعریف شود.
درجهٔ حفاظت IP و آببندی. Spot دارای IP54 است؛ ANYmal، ANYmal X، DEEP X30 و Ghost Vision 60 دارای IP67. برای سایتهای نفت، گاز و پتروشیمی (گردوغبار، باران، شستوشو، اتمسفر خورنده) IP67 بههمراه مواد ضدخوردگی خط پایهٔ عملی است.
مدیریت حرارتی. پک آببندیشده نمیتواند به جریان هوا تکیه کند؛ گرما باید به محفظه یا شاسی منتقل شود. سازندگان شارژ را بر اساس دما کاهش میدهند (Spot: ۵۰ دقیقه تا ۸۰٪ در ۲۵ درجه و ۲٫۵ ساعت در ۳۵ درجه؛ Vision 60: بدون شارژ زیر صفر و شارژ کندتر بالای ۴۰ درجه). اقلیم سرد گرمکن و اقلیم گرم مثل جنوب ایران مسیر دفع حرارت و BMS با کاهش جریان لازم دارد.
مدیریت انرژی بازیابیشده. BMS و باس باید جریان معکوس را بپذیرند؛ جایی که پک نمیتواند (پر، سرد یا در حد حفاظت)، درایورها به چاپر ترمز یا خازن باس نیاز دارند. این طراحی مشترک در پک عمومی دیده نمیشود.
۴. سیستم مدیریت باتری (BMS)
BMS مغز انرژی ربات است و پروتکل ارتباطی اختصاصی آن بزرگترین مانع فنی پکهای شخص ثالث است.
توابع حفاظتی. مستندات Go2 فهرست یک BMS تولیدی را نشان میدهد: نمایش توان، حفاظت خوددشارژ در انبار (در بیکاری طولانی بهطور خودکار به حدود ۶۵٪ SOC دشارژ میشود)، شارژ متعادل، و حفاظت اضافهشارژ، دشارژ عمیق، اتصال کوتاه و تشخیص بار.
کالیبراسیون اضافهجریان. آستانهها باید پیکهای مشروع راهرفتن را اجازه دهند و خطای واقعی را بگیرند؛ یعنی منحنیهای زمان–جریان (مثلاً I²t) بر اساس ردهای بار اندازهگیریشدهٔ ربات، نه یک حد ثابت آمپر.
تخمین SOC/SOH زیر بار دینامیک. شمارش کولنی رانش دارد و SOC مبتنی بر ولتاژ زیر بار پالسی میپرد. پاسخ استاندارد تخمین مبتنی بر مدل است: سری فیلتر کالمن توسعهیافتهٔ Plett در Journal of Power Sources (۲۰۰۴) مرجع کلاسیک است و Fu و همکاران (Sensors، ۲۰۲۲) EKF تکراری تطبیقی را برای زیردریاییهای خودران با بار متغیر پیشنهاد کردند. در LFP منحنی صاف ولتاژ کار را سختتر میکند.
ارتباط. ربات SOC، انرژی باقیمانده، حدود جریان، دماها، خطاها و تعداد سیکل را از طریق لینک دیجیتال (معمولاً CAN یا پروتکلهای نوع SMBus) نیاز دارد. نرمافزار ANYmal پایش سلامت، ثبت داده و خودمختاری آگاه از باتری دارد: در شارژ کم به داک میرود و سپس مأموریت را ادامه میدهد.
پیشبینی زمان کار برای برنامهریزی مأموریت. زمان باقیمانده به مسیر، زمین، بار جانبی و دما بستگی دارد؛ درصد SOC کافی نیست و برنامهریز ناوگان به واتساعت پیشبینیشده برای پروفایل مأموریت نیاز دارد.
ثبت داده. تعداد سیکل، تاریخچهٔ دما، جریانهای پیک و رویدادهای خطا پایهٔ تصمیم گارانتی، درجهبندی بازسازی و بررسی حوادثاند — و خودشان دارایی کسبوکار خدمات هستند.
۵. ایمنی و گواهیها
بدون UN 38.3 پک قانوناً قابل حمل نیست و در مناطق طبقهبندیشده بدون گواهی Ex اصلاً مجاز نیست.
UN 38.3 (حملونقل): هشت آزمون از کتابچهٔ آزمونهای سازمان ملل: T.1 شبیهسازی ارتفاع، T.2 سیکل حرارتی (۷۲ / −۴۰ درجه)، T.3 لرزش (۷ تا ۲۰۰ هرتز، ۳ ساعت برای هر محور)، T.4 ضربه، T.5 اتصال کوتاه خارجی در ۵۷ درجه، T.6 ضربه/لهشدگی سلول، T.7 اضافهشارژ و T.8 دشارژ اجباری. باتری ANYmal X دارای UN 38.3 است و فروشندگان باتری Spot را دارای IEC 62133-2 و UN 38.3 معرفی میکنند. ویرایش ۸ و اصلاحیهٔ ۲۰۲۵ بخشهایی از 38.3 را تغییر دادهاند.
IEC 62133-2: سلولها و باتریهای لیتیومی قابلحمل. Unitree اعلام میکند پکهای Go2 با آن سازگارند.
IEC 62619:2022: باتریهای لیتیومی کاربرد صنعتی؛ مثالهای کاربرد متحرک آن صراحتاً وسایل نقلیهٔ هدایتشوندهٔ خودکار (AGV) را شامل میشود و ویرایش ۲۰۲۲ الزامات ایمنی عملکردی BMS را افزوده است. برای پک صنعتی فروختهشده به مشتریان نفت و گاز، احتمالاً مناسبتر از 62133-2 است.
UL 2271 / UL 2580: برای وسایل نقلیهٔ برقی سبک و خودروهای برقی؛ برای ربات نوشته نشدهاند ولی گاهی مرجع قرار میگیرند. لیستشدن هیچ سازندهٔ چهارپایی را در این استانداردها تأیید نکردیم.
مناطق خطرناک (IEC 60079 / ATEX / IECEx): IEC 60079-0 تجهیزات دارای سلول و باتری را تنظیم میکند. طبق مجلهٔ Ex شرکت R. Stahl، پیوست E از 60079-1 سلول لیتیوم-یون در محفظهٔ ضدشعله (d)، پیوست G از 60079-2 باتری در محفظهٔ تحت فشار (p) و 60079-11 ایمنی ذاتی (i) را پوشش میدهد. تصمیم ExTAG سلولهای مطابق IEC 62133 را برای تجهیزات ضدانفجار میپذیرد و Saft میگوید سلول میتواند گزارش آزمون جزئی (ExTR) داشته باشد که گواهی دستگاه نهایی را کوتاه میکند. Zone 1 سطح حفاظت Gb لازم دارد. پژوهش NIOSH نشان داد تخلیهٔ دریچهٔ سلول پیش از اشتعال رخ داده و دریچه حفاظت مؤثری در برابر اشتعال نیست؛ به همین دلیل رباتهای Ex پک را محصور میکنند.
رویکرد ANYmal X: گواهی Zone 1 (IECEx Ex db eb ib op is pxb sb IIB T4 Gb؛ ATEX II 2G IIB T4) در دمای ۰ تا ۴۰ درجه و IP67. بدنهٔ اصلی با نیتروژن بیاثر تحت فشار است (pxb) و روشهای ضدشعله، ایمنی افزوده، ایمنی ذاتی، حفاظت تابش نوری و ویژه ترکیب شدهاند. ANYbotics میگوید مجبور شد قطعات مدیریت حرارتی را خودش توسعه دهد، چون بدنهٔ تحت فشار بهسختی گرما دفع میکند. داک آن فقط در «منطقهٔ امن» شارژ میکند.
جلوگیری از انتشار فرار حرارتی: فاصله یا مانع بین سلولها، پاتینگ کندسوز، هدایت مسیر تخلیهٔ گاز دور از افراد و الکترونیک، فیوز در سطح سلول یا گروه و آزمون انتشار (IEC 62619 آزمون انتشار آتش داخلی دارد).
۶. مطالعات موردی رباتهای تجاری
چگالی انرژی در سطح پک حدود ۱۰۹ تا ۱۷۰ Wh/kg است و ادعاهای زمان کار عدد آزمایشگاهی سازندهاند.
ربات
انرژی پک
ولتاژ
جرم پک
زمان کار / برد
زمان شارژ
تعویض / داک
محیط
منبع داده
Boston Dynamics Spot (پک نسل Explorer)
۶۰۵ Wh (14s4p، Samsung 30Q، ۱۲ Ah)
۵۰٫۴ V نامی، ۵۸٫۶ V حداکثر
۴٫۲ kg
۹۰ دقیقه؛ ۱۸۰ دقیقه آمادهبهکار
۱۲۰ دقیقه
تعویض داغ؛ Spot Dock
IP54، −۲۰ تا ۴۵ °C
IFU v1.1؛ تحلیل BatteryDesign.net
Boston Dynamics Spot (پک فعلی)
۵۶۴ Wh (Molicel، ۱۱٫۲ Ah)
۵۸٫۸ V حداکثر
۵٫۲ kg
۹۰ دقیقه (۶۰ با تجهیزات)
~۱ ساعت؛ ~۵۰ دقیقه تا ۸۰٪ روی داک در ۲۵ °C
تعویض داغ؛ داک
پک ۰ تا ۴۵ °C؛ IP54
IFU v2.3؛ مشخصات BD
ANYbotics ANYmal X (Gen D)
۹۳۲٫۴ Wh، UN 38.3
منتشر نشده
۵٫۵ kg؛ ۴۶۶×۱۳۶×۷۸ mm
۶۰ تا ۱۲۰ دقیقه؛ ۲٫۵ km
۳ ساعت کامل؛ ۱۰۰ دقیقه تا ۷۰٪
تعویضپذیر؛ داک خودکار در منطقهٔ امن
IP67؛ Zone 1 IIB T4؛ ۰ تا ۴۰ °C
دیتاشیت ANYbotics، اوت ۲۰۲۲
ANYbotics ANYmal D
۹۳۲٫۴ Wh
منتشر نشده
منتشر نشده
۹۰ تا ۱۲۰ دقیقه
~۳ ساعت
تعویضپذیر؛ داک
IP67
مشخصات ANYbotics از IEEE Spectrum
Unitree B2
۲٬۲۵۰ Wh (۴۵ Ah)
۵۸ V
منتشر نشده (ربات ≈۶۰ kg)
۴ تا ۶ ساعت؛ >۲۰ km بدون بار؛ >۱۵ km با ۲۰ kg
جریان شارژ حداکثر ۱۵ A (فروشنده)
تعویض سریع؛ شارژ خودکار اختیاری
−۲۰ تا ۵۵ °C
صفحهٔ محصول Unitree
Unitree Go2
۲۳۶٫۸ Wh (BT2-05) / ۴۳۲ Wh (BT2-06)
۲۹٫۶ / ۲۸٫۸ V نامی؛ ۳۳٫۶ V حداکثر
منتشر نشده
~۱ تا ۲ ساعت (فروشنده)
جریان شارژ ۳٫۵ تا ۹ A
جداشدنی
IEC 62133-2
دفترچهٔ باتری Go2 V1.0
DEEP Robotics X30
۲۲٫۴ Ah (فروشندهٔ ثالث، تأییدنشده)
منتشر نشده
ربات ۵۶ kg با باتری
۲٫۵ تا ۴ ساعت؛ ≥۱۰ km
منتشر نشده
تعویض سریع؛ داک شارژ خودکار
IP67؛ −۲۰ تا ۵۵ °C
صفحهٔ محصول DEEP Robotics
Ghost Robotics Vision 60
منتشر نشده
منتشر نشده
منتشر نشده
۳٫۱۵ ساعت راهرفتن پیوسته با ۰٫۹ m/s؛ ۱۰ km؛ ۲۱ ساعت آمادهبهکار
~۳ ساعت
تعویض سریع؛ کیت شارژ بیسیم
IP67؛ −۴۰ تا ۵۵ °C؛ بدون شارژ زیر ۰ °C
صفحهٔ محصول Ghost Robotics
KAIST RAIBO2 (پژوهشی)
۲٬۰۱۶ Wh
منتشر نشده
منتشر نشده
۴۲٫۱۹۵ km در ۴:۲۰ با ۱٬۲۸۰ Wh
—
—
ماراتن در فضای باز
Nature، ۲۰۲۶
چگالی انرژی پک (Spot فعلی ۱۰۹، Spot Explorer ۱۴۴، ANYmal X حدود ۱۷۰ Wh/kg) بسیار کمتر از سلول (حدود ۲۲۰ تا ۲۴۰) است؛ این فاصله هزینهٔ سازه، آببندی و ایمنی است.
زمان شارژ نسبت به زمان کار کند است (Vision 60: ~۳ ساعت شارژ برای ~۳ ساعت راهرفتن)؛ به همین دلیل مسیر استاندارد کار ۲۴ ساعته پک تعویضی و چند داک است، نه باتری بزرگتر.
۷. روندهای پژوهشی
بزرگترین اهرم بهبود برد، سختافزار و گام بهینه از نظر انرژی است، نه فقط سلول بهتر.
سختافزار و گام بهینه: CoT برابر ۰٫۲۵ در RAIBO2 از مکانیزم سبک با انتقال نیروی شفاف، مدار درایو موتور کممقاومت و سیاست حرکتی یادگرفتهشدهٔ آگاه از انرژی به دست آمد (Nature، ۲۰۲۶). عملگرهای الاستیک موازی با کنترل یادگیریمحور، مسافت ANYmal با یک شارژ را دستکم ۱۱٪ (از ۲٬۶۴۰ به ۳٬۰۰۰ متر) افزایش داد (Bjelonic و همکاران، IEEE RA-L، ۲۰۲۳). طرحهای چرخ–پا CoT مکانیکی را در ۲ متر بر ثانیه به ۰٫۱ رساندند (ETH، arXiv 1809.03557)؛ دلیل عرضهٔ B2-W توسط Unitree.
ذخیرهساز هیبرید باتری–ابرخازن برای توان پیک: Wang و همکاران (۲۰۱۴) باتری LiFePO₄ را با ابرخازن ترکیب کردند تا ابرخازن پیکها را تأمین و انرژی ترمز را جذب کند. مقالهٔ MDPI Applied Sciences (۲۰۲۵) با MPC یادگیریمحور روی سیستم هیبرید ربات پادار، افت ظرفیت باتری را در آزمون سختافزار در حلقه ۱۲٫۷٪ نسبت به MPC معمولی کاهش داد. هزینه: جرم، حجم و پیچیدگی DC/DC بیشتر.
سلولهای پرانرژیتر و حالت جامد: آند غنی از سیلیکون و در نهایت سلول حالت جامد Wh/kg بیشتر و تحمل بهتر در برابر سوءاستفاده را وعده میدهند؛ برای ربات سگنما تنها وقتی مهماند که گرید پرجریان وجود داشته باشد. ادعاهای تجاری فعلی حالت جامد را آیندهنگر بدانید.
شارژ خودکار و بیسیم: داکهای تماسی (ANYmal، Spot Dock، B2، X30) و کیتهای بیسیم (Ghost Robotics) استاندارد شدهاند. مسیر عملی کار ۲۴ ساعته: داکهای بیشتر در مسیر، مأموریتهای کوتاهتر و ایستگاه تعویض.
۸. زوایای کسبوکاری
حاشیهٔ سود در باتری بهعنوان قطعهٔ مصرفی و خدمات پس از فروش است، نه در مونتاژ سلول.
اندازهٔ بازار (با احتیاط): Smart Analytics Global (آوریل ۲۰۲۶) حدود ۵۳ هزار ربات انساننما و چهارپا در ۲۰۲۵ برآورد کرد (رشد ۲۵۰٪)، ۶۹٪ آن چهارپا، با درآمد عمدهفروشی یک میلیارد دلار و سهم ۶۷٪ Unitree از چهارپاها؛ پیشبینی ۸۱۰ هزار دستگاه و ۸ میلیارد دلار تا ۲۰۳۰. گزارشهای دیگر بازار چهارپای ۲۰۲۵ را از حدود ۰٫۵۴ تا ۳٫۱ میلیارد دلار ارزشگذاری میکنند؛ Counterpoint حدود ۳۵ هزار چهارپا در نیمهٔ اول ۲۰۲۶ پیشبینی میکند که ۴۰٪ آن صنعتی است. بازه ذکر کنید، نه یک عدد.
باتری قطعهٔ مصرفی است: هر ربات تجاری دستکم با دو پک عرضه میشود (کیت ۷۴٬۵۰۰ دلاری Spot در ۲۰۲۰ دو پک داشت) و پکها با سیکل فرسوده میشوند. یک پایگاه دادهٔ ثالث قیمت دو پک Spot را ۹٬۲۴۰ دلار ذکر میکند؛ حدود ۴٬۶۰۰ دلار برای هر پک یا حدود ۷٫۶ دلار بر واتساعت — یک مرتبه بالاتر از قیمت سلول (تأییدنشده با فهرست قیمت Boston Dynamics).
چرا پک سازنده گران و اختصاصی است: حجم تولید کم؛ سلولهای پرجریان از چند سازندهٔ ردهٔ اول؛ هزینهٔ گواهی سرشکن روی تعداد کم؛ محفظههای سازهای IP54 تا IP67؛ فریمور و پروتکل اختصاصی BMS؛ مسئولیت محصولی که ممکن است کنار افراد از پله بیفتد؛ و جفتسازی پک با فریمور ربات که درآمد بازار پس از فروش را قفل میکند.
ریسک زنجیرهٔ تأمین سلول: Molicel هشدار داده تعداد قابلتوجهی سلول P28A تقلبی عمدتاً از کانالهای غیررسمی مثل فروشگاههای اینترنتی جنوبشرق آسیا فروخته شده و توصیه میکند به نشانهٔ چاپی «NOT FOR E-CIG OR VAPE» توجه شود. مطالعهٔ Aerospace Corporation (کارگاه باتری ناسا، ۲۰۱۹) نشان داد ۵۰٪ سلولهای LG MJ1 خریداریشده از فروشگاههای اینترنتی تقلبی بودند؛ قیمت نشانگر اصالت نبود و وزن، اشعهٔ X، مقاومت DC، ولتاژ مدار باز و امضای ظرفیت دیفرانسیلی غربالگرهای قابلاتکا بودند.
فرصت ایران (ارزیابی ما، نه دادهٔ منبعدار): تحریم و موانع واردات، پک یدکی سازنده را کند، گران یا غیرقابلدسترس میکند و واردات بازار خاکستری ردیابی را از بین میبرد. یک متخصص محلی میتواند ارائه دهد:
بازرسی ورودی و درجهبندی سلامت پکهای موجود
تعویض سلول با سلولهای قابلردیابی و اعتبارسنجی دوبارهٔ BMS
نسخههای بهینه برای گرمای خلیج فارس و خوزستان
استخر پک یدکی و قرارداد خدمات در محل
پک سفارشی برای پلتفرمهای چینی (Unitree، DEEP Robotics) که احتمال حضورشان در ایران از رباتهای آمریکایی بیشتر است
مسیری بهسوی ماژولهای توان ضدانفجار برای رباتهای بازرسی داخلی؛ طاقچهٔ پرارزش با توجه به مشتریان نفت، گاز و پتروشیمی دسترسی به سلولهای ردهٔ اول و قطعات دارای کنترل صادرات را حتماً با مشاور حقوقی بررسی کنید؛ این پژوهش قوانین تحریم را تأیید نکرده است.
ریسکها: ابطال گارانتی سازنده؛ مسئولیت در آتشسوزی یا سقوط؛ هزینه و زمان گواهی UN 38.3، IEC 62619 و بهویژه IECEx/ATEX؛ مهندسی معکوس پروتکلهای اختصاصی BMS (ریسک حقوقی و فنی)؛ سلول تقلبی؛ محدودیت حمل باتری لیتیومی آزموننشده. موضع قابلدفاع: فروش پک و خدمات گواهیدار، مستند و آزمونشده، نه ارزانترین پک.
گامبهگام طراحی باتری سفارشی ربات سگنما
طراحی با اندازهگیری بار واقعی شروع و با خدمات میدانی تمام میشود.
ثبت پروفایل بار: ولتاژ و جریان باس را با نرخ ≥۵۰ هرتز (ترجیحاً کیلوهرتز برای پیکها) در مأموریتهای نماینده ثبت کنید: راهرفتن، پله، شیب، بار جانبی روشن/خاموش، سقوط و برخاستن، داکینگ، بیکاری. توان میانگین، جریان RMS، جریان پیک و مدت آن و پالسهای جریان بازیابی را استخراج کنید.
تعریف انرژی مأموریت: انرژی = توان میانگین × زمان مأموریت + ذخیرهٔ بازگشت به داک + افت ظرفیت پایان عمر (مثلاً طراحی در SOH برابر ۸۰٪) + افت ظرفیت در سرما.
انتخاب ولتاژ باس: با بازهٔ ورودی درایور و ربات تطبیق دهید؛ تعداد سری را انتخاب کنید (مثلاً 14s NMC/NCA برای ۵۰ تا ۵۸٫۸ ولت یا 16s LFP برای حدود ۵۱ ولت) و ولتاژ حداکثر و جهش بازیابی را زیر حد قطعات و ترجیحاً زیر ۶۰ ولت DC نگه دارید.
انتخاب سلول: سلولهای پرجریان 18650/21700 را بر اساس جریان پیوسته و پالسی، مقاومت DC، چگالی انرژی، پنجرهٔ دمای شارژ و دشارژ، عمر سیکلی در C-rate و دمای شما و در دسترس بودن از توزیعکنندهٔ مجاز مقایسه کنید. جایی که گرما، عمر یا ایمنی غالب است LFP را بسنجید.
تعیین تعداد موازی: طوری که هم انرژی و هم جریان پیک با حاشیه تأمین شود (مثلاً ≤۵۰٪ جریان پیوستهٔ مجاز در بار میانگین) و افزایش دمای سلول در جریان RMS را کنترل کنید.
مهندسی جرم و مرکز جرم: در محدودهٔ پوشش سازنده بمانید؛ برای ربات جدید با تیم حرکت همطراحی کنید.
طراحی مکانیکی: نگهدارندهٔ سلول، فشردهسازی یا پاتینگ، باسبار با آزادسازی کشش، سازهٔ ضربه برای سقوط، محفظهٔ IP67 با دریچهٔ همفشاری، مواد ضدخوردگی، قفل و کانکتور مقاوم در برابر لرزش و تعویضهای مکرر، و کنتاکت ایمن در برابر لمس.
طراحی حرارتی: مسیر هدایت گرما از سلول به محفظه یا شاسی، گرمکن برای روشن شدن در سرما، جدول کاهش جریان شارژ و دشارژ بر اساس دما در BMS، و شبیهسازی و آزمون در محیط ۵۰ درجه زیر آفتاب.
طراحی BMS: سنجش ولتاژ و دمای هر سلول، متعادلسازی فعال یا غیرفعال، سنسور جریان متناسب با پیک، حفاظت I²t و اتصال کوتاه، پیششارژ و کنترل جریان هجومی برای تعویض داغ، منطق پذیرش بازیابی، تخمینگر SOC/SOH مبتنی بر مدل (خانوادهٔ EKF)، ارتباط CAN/SMBus مطابق پروتکل ربات، خروجی پیشبینی زمان کار، ثبت رویداد و حالت انبارداری.
معماری ایمنی: فیوز، محافظ ثانویهٔ افزونه، موانع انتشار فرار حرارتی، طراحی مسیر تخلیه، و FMEA و تحلیل ایمنی عملکردی (IEC 62619 تحلیل ایمنی BMS را انتظار دارد).
اعتبارسنجی: UN 38.3 پیش از ارسال، IEC 62133-2 یا IEC 62619، و آزمونهای کاربردی: لرزش، افتادن و سقوط، آزمون IP، سیکل حرارتی، عمر سیکلی زیر پروفایل بار واقعی و سوءاستفادهٔ بازیابی. برای کاربرد Ex، پک را درون مفهوم حفاظتی کل ربات طراحی و از طریق نهاد IECEx/ATEX گواهی کنید.
تولید و ردیابی: سلولهای یک بچ از کانال مجاز، بازرسی ورودی ۱۰۰٪ (وزن، ولتاژ مدار باز، مقاومت AC)، آزمون پایان خط و پکهای سریالدار با دادههای ثبتشده.
خدمات میدانی: گزارش SOH، مسیر بازسازی و تعویض سلول، مدیریت استخر پک یدکی، بازیافت، و حمل و انبارداری ایمن (انبارداری در SOC پایین).
چرا پک باتری عمومی مناسب نیست
توان نامناسب: سلولهای بهینه برای انرژی زیر گذراهای راهرفتن افت ولتاژ و داغ میکنند.
منطق حفاظت نامناسب: حد ثابت اضافهجریان وسط گام قطع میکند و ممکن است ربات زمین بخورد؛ عدم تحمل جریان معکوس (بازیابی) خطای اضافهولتاژ باس ایجاد میکند.
بدون ارتباط: ربات نمیتواند SOC، حدود یا خطاها را بخواند و خودمختاری، داکینگ و برنامهریزی مأموریت از کار میافتد.
جرم، مرکز جرم و شکل نامناسب: حرکت و برخاستن پس از سقوط را تضعیف میکند یا اصلاً در قفل جا نمیخورد.
استحکام و آببندی ناکافی: برای سقوطهای مکرر، غوطهوری IP67 یا اتمسفر خورندهٔ کارخانه طراحی نشده است.
بدون کاهش حرارتی: شارژ زیر صفر یا دشارژ سنگین در ۵۰ درجه بدون کنترل، تخریب را سریع و ریسک آتش را زیاد میکند.
بدون گواهی: بدون UN 38.3 حمل قانونی ممکن نیست؛ بدون مدرک IEC 62619 یا 62133-2 مشتری صنعتی نمیپذیرد؛ و در مناطق طبقهبندیشده پک بدون گواهی ممنوع است.
عنوانهای سئو و ساختار پیشنهادی مقاله
عنوانهای پیشنهادی:
باتری ربات سگنما: چرا یک پک باتری معمولی کافی نیست؟
طراحی باتری سفارشی برای رباتهای چهارپا؛ از پروفایل توان تا گواهی ضدانفجار
باتری رباتهای بازرسی صنعتی در نفت و گاز: مهندسی، ایمنی و استانداردها
راهنمای مهندسی پک باتری ربات چهارپا (Spot، ANYmal، Unitree)
باتری ضدانفجار برای رباتهای بازرسی: IECEx، ATEX و UN 38.3
ساختار مقاله:
مقدمه: رباتهای سگنما در بازرسی نفت، گاز و پتروشیمی و چرا باتری زمان کارکرد را تعیین میکند.
ربات سگنما از باتری چه میخواهد: توان میانگین در برابر پیک، هزینهٔ حمل، بازیابی انرژی.
اعداد واقعی: جدول مقایسهٔ Spot، ANYmal X، Unitree B2/Go2، DEEP X30، Vision 60.
شیمی و انتخاب سلول: NCA/NMC در برابر LFP و LTO، سلولهای استوانهای پرجریان.
هشت محور سفارشیسازی (با نمودار).
BMS: مغز انرژی ربات.
ایمنی و استانداردها: UN 38.3، IEC 62133-2، IEC 62619، IEC 60079/ATEX/IECEx و مثال ANYmal X.
فرآیند گامبهگام طراحی (اینفوگرافیک).
چرا پک عمومی شکست میخورد (چکلیست).
خدمات محلی و پک سفارشی: رویکرد شرکت (سلول قابلردیابی، آزمون، پشتیبانی پس از فروش).
جمعبندی و دعوت به اقدام (مشاورهٔ فنی، ارزیابی سلامت باتری).
ملاحظات
بیشتر ارقام باتریهای تجاری مشخصات سازنده یا فروشنده است، نه اندازهگیری مستقل. نوع سلول Spot از تحلیل BatteryDesign.net روی برگهٔ اطلاعات ایمنی است. ظرفیت X30 (۲۲٫۴ Ah)، زمان کار Go2، جریان شارژ B2 و قیمت پک Spot از فروشندگان ثالثاند و باید تأیید شوند.
ارقام Spot بین نسلهای پک متفاوت است و ارقام ANYmal X از دیتاشیت اوت ۲۰۲۲ است و ممکن است تغییر کرده باشد.
بازههای شیمی از جمعبندیهای صنعتی است؛ در مقالهٔ نهایی یک مرور داوریشده ارجاع دهید.
برآوردهای اندازهٔ بازار بیش از پنجبرابر با هم اختلاف دارند و پیشبینیاند.
ارزیابی کسبوکار ایران استدلال ما است؛ دادهٔ منبعدار دربارهٔ استقرار ربات چهارپا در ایران یا جزئیات تحریم پیدا نشد. پیش از تأمین سلول یا قطعه، مشاور حقوقی تحریم و کنترل صادرات بگیرید.
منابع بهصورت درونمتنی (نویسندگان، مجلات، DOI، عنوان اسناد) آمدهاند و باید برای کتابنامهٔ مقاله گردآوری شوند.
همین مسئله را در خط خودتان دارید؟
مسئله را توضیح دهید. پاسخ اول ما یک نظر فنی است، نه کاتالوگ.
مسئله را بررسی کنیم